
01 Selecteren
De juiste componenten
Stem camera, lens en belichting af op het kleinste relevante detail, werkafstand, beweging en oppervlak. Test de combinatie met representatieve producten.

Industriële visioncomponenten en integratie
Wanneer handmatige inspectie, identificatie of positionering een productieproces beperkt, moet eerst duidelijk zijn wat de machine betrouwbaar moet waarnemen en beslissen. Sedeco levert en integreert industriële camera’s, objectieven, belichting en visionsoftware. We helpen de inspectie vast te leggen, representatieve producten te testen en het resultaat aan de machine te koppelen.
Van productietaak tot machineresultaat
Neem een verpakkingscontrole: het beeld moet de vereiste print tonen, de inspectie moet acceptabele variatie onderscheiden en de PLC moet het resultaat aan de juiste verpakking koppelen. Componentkeuze, inspectie-instellingen en machinecommunicatie vragen elk validatie. Dezelfde aanpak geldt voor meten, identificatie en robotpositionering.
01 Selecteren
Stem camera, lens en belichting af op het kleinste relevante detail, werkafstand, beweging en oppervlak. Test de combinatie met representatieve producten.
02 Detecteren
Inspecteer zichtbare defecten, lees codes en meet kenmerken. Kies regelgebaseerde tools of AI op basis van productvariatie en acceptatiecriteria.
03 Controleren
Leg PLC- of robotinterface, resultaatdeadline en reactie op een ongeldig resultaat vast. Test de werkelijke afkeur-, positionerings- of procesactie.
Wat zoekt u?
Kies direct een productgroep of laat ons camera, lens, belichting en software op uw toepassing afstemmen.
Area scan, line scan, smartcamera's, codereaders en 3D.
Bekijk camera's →
Het juiste beeldveld en detail bij uw werkafstand.
Bekijk lenzen →
Ring-, balk-, dome- en backlight voor zichtbare details.
Bekijk belichting →
Configureer hardware, bouw inspecties en stuur resultaten door.
Bekijk software →Uw taak is het startpunt
Controleer aanwezigheid, positie, assemblage, vorm en oppervlak.
Meet reproduceerbaar, van contour en diameter tot afstand en hoek.
Lees 1D-, 2D- en DPM-codes en communiceer het resultaat.
Bepaal positie en oriëntatie in 2D of 3D voor robotgeleiding.
Veel gekozen oplossingen
Vier concrete startpunten voor veelvoorkomende vragen. Op de productpagina vergelijkt u de beschikbare uitvoeringen.
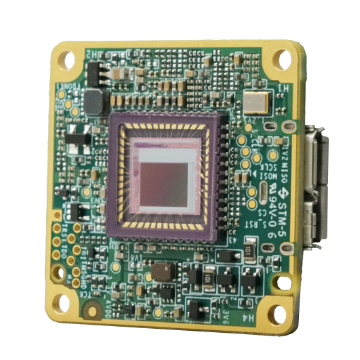
Voor 2D-inspectie, meting en positionering wanneer de beschikbare ruimte beperkt is.
Bekijk uitvoeringen →Beeldverwerking en beslislogica in de camera, met een directe koppeling naar de PLC.
Bekijk uitvoeringen →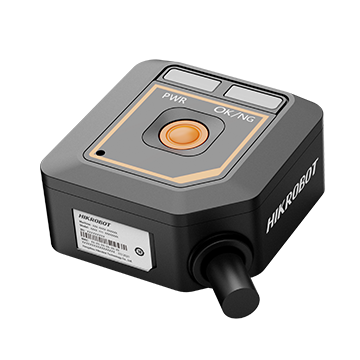
Selectie, testen en implementatie
Bestel vastgelegde componenten, vraag selectieadvies of spreek een haalbaarheids- en integratietaak af. Bepaal wie configuratie, machinewijzigingen en acceptatie beheert.
Onderdeel, kleinste detail, snelheid, werkafstand en beschikbare ruimte vormen het vertrekpunt.
Spreek monsters en grenzen voor gemiste defecten, onterechte afkeur en resultaattijd af. Valideer onafhankelijke monsters onder de verwachte bedrijfscondities.
Neem montage, communicatie, herstel door operators en configuratieback-ups mee in de overdracht. Test herstart en herstel waar nodig.
Direct technisch contact
Deel een foto, tekening of monster met gewenste beslissing en cyclustijd. Vincent of Jeroen bespreekt de volgende technische stap. Neem voor een investeringsraming huidige inspectie-uren, afkeur en interventies mee. Vergelijk deze met apparatuur, engineeringuren × tarief en terugkerend onderhoud.
 Vincent van Montfoort
 Jeroen van den Berg

